再度事件相机 | 神经形态视觉传感器
 021-33759550
再度事件相机 | 神经形态视觉传感器
021-33759550
事件相机能以异步事件流记录场景中的亮度变化,但在传统开发流程中,相机、计算平台、显示设备和数据存储往往彼此分离。开发者需要先连接电脑采集事件,再搭建算法环境,最后将模型迁移到边缘设备。平台之间的数据格式、接口和算力差异,会让一个原本简单的实验变成较长的集成过程。
ULin AI Pulse128提供了另一种思路:把事件感知、脉冲神经网络计算、嵌入式主控、显示、存储和惯性测量集中在一台便携设备中。从事件数据采集、实时观察到SCNN模型推理与设备端部署,开发者可以在同一平台上完成完整验证。
它不仅是一台可以随身携带的口袋事件相机,更是一套面向教学、算法研究和边缘神经形态计算的一体化开发套件。
一、Pulse128是什么?
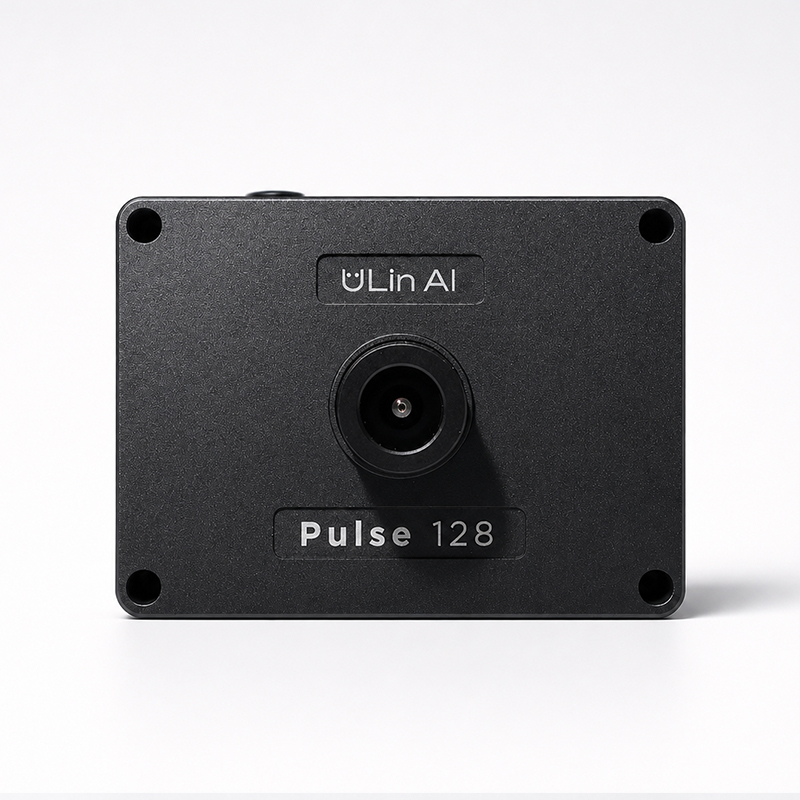
Pulse128是一款便携式事件视觉开发平台。设备集成128×128动态视觉传感器(DVS)、片上脉冲神经网络计算核心、嵌入式主控、显示屏、MicroSD存储和Bosch BMI270六轴IMU。
与只能把事件数据传给电脑的普通采集设备不同,Pulse128可以脱离上位机独立显示事件流、录制数据和运行模型。上位机软件主要在参数配置、数据分析和固件升级时介入。
这种结构缩短了“采集—处理—推理—部署”之间的距离,适合希望快速验证事件视觉算法,又不想一开始就搭建复杂硬件环境的开发者。
二、真正的事件驱动感知
普通相机按照固定帧率反复采集完整图像。即使画面大部分区域没有变化,像素仍然会被重复读取。Pulse128的128×128 DVS像素阵列则独立监测亮度变化,只在变化超过阈值时产生事件。
事件通常包含像素坐标、时间和极性。静止区域几乎不产生数据,运动边缘、手势和瞬态变化会形成具有时空结构的事件流。这种工作方式适合高速运动、长时连续感知和低冗余边缘处理。
Pulse128的事件传感器具有以下主要规格:
- DVS分辨率:128×128像素;
- 像元尺寸:20 μm;
- 有效感光尺寸:2.56×2.56 mm;
- 动态范围:不低于80 dB;
- 适用照度:约20至200 klux;
- 时间戳分辨率:1 μs;
- 当前固件事件批次粒度:100 μs;
- 峰值事件吞吐量:约20.36 Mevents/s。
需要特别说明的是,1 μs时间戳分辨率描述的是事件时间标记能力,当前固件100 μs事件批次粒度描述的是数据组织方式,两者不是同一个指标。实际端到端响应还会受到照明、参数、模型和输出方式影响。
三、最高320K脉冲神经元,推理就在设备端完成
Pulse128的核心差异,在于事件感知与神经形态计算位于同一台设备中。事件预处理、SCNN推理和结果读出可在端侧完成,减少事件数据在传感器、电脑和外部计算平台之间的搬移。
设备支持最高320K脉冲神经元,计算结构包括1层事件预处理、最多9层SCNN和1层读出层。最大输入为128×128,特征输出最大为64×64,最大特征图数量为1024。
在网络配置方面,Pulse128支持8 bit权重、16 bit神经元状态、最大16×16卷积核,以及多种步长、填充、池化和扇出配置。读出层支持15个任务类别与1个空闲类别,并提供可配置的滑动平均时间步。
对开发者而言,这意味着模型不必始终依赖PC或独立GPU运行。手势识别、存在感知、目标分类和简单闭环控制等任务,可以直接在设备端验证从事件输入到结果输出的全过程。
四、无需连接上位机,也能显示、录制和推理
Pulse128配备本机显示屏和MicroSD存储。设备可以直接显示事件流、运行模型并录制事件与IMU数据,适合演示、外场采集和移动实验。
传统事件相机通常需要电脑才能观察数据。Pulse128可以拿到目标现场直接确认事件是否有效,例如检查手势边缘、运动目标和环境照明是否产生预期响应。确认场景后即可录制数据,降低反复连接与调试的成本。
电池供电进一步增强了便携性。设备支持5 V直流或电池供电,电池标称容量为900 mAh;在产品页给出的典型条件下,整机功耗约0.60 W。实际续航会随屏幕、录制、推理、USB连接和环境条件变化。
五、事件与六轴IMU使用统一时间基准
Pulse128板载Bosch BMI270六轴IMU,包括三轴加速度计和三轴陀螺仪。事件数据与惯性数据采用统一时间基准,并可同步写入MicroSD卡。
事件与IMU组合适合研究相机运动、姿态变化和动态目标之间的关系。例如,在移动机器人、手持运动分析和闭环控制实验中,开发者可以同时观察视觉变化与设备自身运动。
统一记录也有利于离线复现实验。与分别使用相机和独立IMU再进行时间对齐相比,一体化平台能够减少数据同步和设备连接方面的工作量。
六、UVS上位机与二次开发工具
Pulse128并没有因为强调独立运行而舍弃上位机开发能力。配套UVS软件支持Windows和Linux,可用于设备连接、事件流与姿态预览、参数配置、录制回放和固件升级。
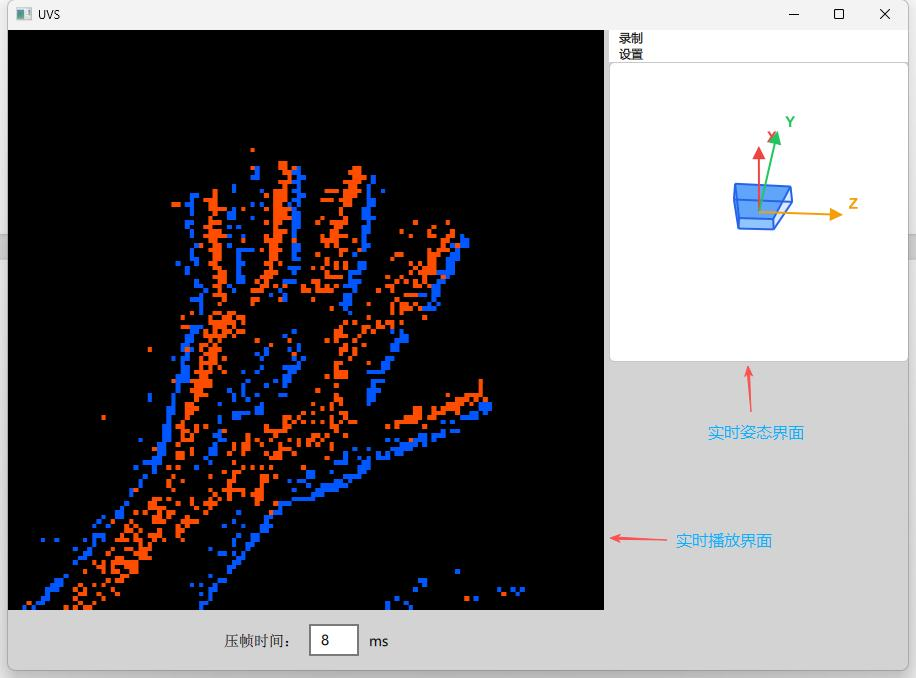
开发者可以配置时钟频率、IMU量程、ROI、事件极性、X/Y镜像、90度步进旋转、SCNN各层参数和读出模式。实时预览能够分色显示正负极性事件,并同步观察IMU姿态信息。
录制数据采用U-DATA1文件格式,通过FlatBuffers序列化,并支持可选LZ4压缩。回放时可按时间顺序恢复事件与惯性数据,用于算法调试和实验复现。
在二次开发方面,Pulse128提供嵌入式C API与静态库,PC侧提供Python 3.8及以上版本的USB读取、解析和可视化示例。参考嵌入式平台为STM32H723ZGTx,可为进一步的MCU端开发提供起点。
七、真正适合随身携带的事件视觉平台
Pulse128整机尺寸为67.8×49.6×37.1 mm,不含电池重量约125 g。6061铝合金外壳采用阳极氧化表面处理,四面提供1/4-20UNC安装孔,既可手持使用,也便于固定在支架、机器人或实验装置上。
设备采用M12/S-Mount镜头接口,可选不同焦距镜头。其中1.98 mm镜头视场角约61.5度。开发者可以根据近距离手势、桌面目标或较大场景选择适当视野。
数据接口为USB Type-C,采用USB 2.0 High-Speed Vendor Bulk传输。它的定位不是追求消费电子式的视频拍摄,而是提供一套紧凑、完整、可开发的事件视觉实验环境。
八、Pulse128适合哪些应用?
1. 事件视觉教学
学生可以直接在屏幕上观察正负事件、相机运动和照明变化的影响,再使用UVS软件录制并回放数据。相比从多个硬件模块开始搭建,Pulse128更适合快速理解DVS和脉冲神经网络的基本概念。
2. 手势和人体行为识别
手部与人体运动会产生明显的时空事件结构。开发者可以在设备端验证手势识别、人体行为识别、存在感知和人脸检测等常开感知任务。
3. 目标跟踪与运动分析
事件流适合提取运动轨迹、估计速度和分析瞬态变化。Pulse128可用于桌面机器人、动态轨迹记录和时空特征算法验证。
4. SCNN模型部署研究
设备支持事件预处理、多层SCNN和读出配置,可用于验证模型结构、神经元参数与任务输出之间的关系。算法可以从电脑端配置逐步转向设备端运行。
5. 低延迟闭环控制
事件与IMU可以为运动控制研究提供输入。通过读出引脚和中断引脚,开发者能够进一步探索感知、推理与控制之间的低延迟闭环。
九、Pulse128与传统事件相机有什么不同?
传统科研级事件相机通常更强调分辨率、传感器性能、同步接口和通用数据采集,需要连接电脑或外部计算平台。Pulse128则突出便携、一体化与片上SCNN推理。
它并不是用128×128分辨率替代所有高清事件相机。需要远距离小目标、精细轮廓或大视野时,Prophesee EVK4-HD、EVK5-HD或iniVation DVXplorer等更高分辨率产品仍有明显价值。Pulse128更适合近距离动态感知、事件视觉教学、嵌入式算法和神经形态计算验证。
正确的比较方式不是只看像素数,而是判断项目是否需要:
- 一台无需电脑即可工作的事件设备;
- 事件采集与SCNN推理一体化;
- 本机显示与MicroSD录制;
- 同步的六轴惯性数据;
- 便携、低功耗和快速部署。
如果这些条件正是项目重点,Pulse128的整体开发效率通常比单独拼接传感器与计算平台更有意义。
常见问题
1. Pulse128能独立运行吗?
可以。设备能够独立显示事件流、录制数据和运行SCNN模型,上位机主要用于配置、分析和升级。
2. Pulse128能保存事件数据吗?
可以。事件与IMU数据可同步写入MicroSD卡,并可通过UVS软件进行录制、回放和分析。
3. Pulse128适合初学者吗?
适合。它把传感、显示、存储和计算集成在一起,能够降低事件视觉入门时的硬件搭建门槛,同时保留C API和Python示例供进一步开发。
4. Pulse128可以代替高清事件相机吗?
两者定位不同。Pulse128强调便携与片上推理;高清事件相机更适合精细空间信息和小目标。应根据视野、目标大小、算法和部署方式选择。
结语
Pulse128将128×128 DVS、最高320K脉冲神经元、嵌入式主控、屏幕、存储和六轴IMU集成在一台口袋事件相机中,让事件采集、模型推理和设备端部署形成完整闭环。
对于事件视觉教学、SCNN算法验证、手势识别、运动分析、常开感知和边缘控制研究,Pulse128提供了一条更紧凑、更直观的开发路径。用户可通过event-cam.cn的Pulse128产品页面索取报价、技术资料和镜头配置建议。
24小时咨询电话:
服务热线:

 当前位置:

 电子邮箱:
 公司地址:上海市嘉定区惠平路801号民成大厦7楼


